• 30 dni na zwrot
  • Przesyłka gratis od 140 zł
Akcelerometr i żyroskop BITCHIP MPU-6050 (GY-521), I2C12,30 zł

Akcelerometr i żyroskop BITCHIP MPU-6050 (GY-521), I2C

EAN: 5908317400566SKU: BV-0303
  • 6 osi pomiaru: przyspieszenie i obrót
  • Komunikacja przez I2C do 400kHz
  • Zasilanie modułu 3-5V DC
  • Zakresy ±16g i ±2000°/s
  • Adres wybierany pinem AD0
  • Goldpiny w rastrze 2,54mm
12,30 zł
Cena brutto (z VAT 23%)
Dostępny

Do darmowej dostawy brakuje Ci 140,00 zł

  • 30 dni na zwrot
  • Przesyłka gratis od 140 zł
  • Magazyn w Polsce

Moduł GY-521 z układem MPU-6050 łączy 3-osiowy akcelerometr i 3-osiowy żyroskop MEMS. Podłączysz go przez I2C, zasilisz z 3-5V DC i odczytasz przyspieszenie, prędkość kątową oraz przerwanie INT w projektach z mikrokontrolerem.

Opis produktu

Co to jest?

GY-521 to mały moduł z układem MPU-6050, który mierzy ruch w 6 osiach: przyspieszenie liniowe oraz prędkość kątową. W jednej obudowie MEMS masz akcelerometr 3-osiowy i żyroskop 3-osiowy, więc moduł nadaje się do wykrywania przechyłu, obrotu, wstrząsów i orientacji. Dane odczytasz cyfrowo przez magistralę I2C, bez dodatkowego przetwornika ADC.

Układ udostępnia programowane zakresy pomiarowe: do ±16g dla akcelerometru oraz do ±2000°/s dla żyroskopu. Każda oś jest próbkowana z rozdzielczością 16 bitów, a w układzie znajduje się także czujnik temperatury i procesor ruchu DMP. Moduł jest przeznaczony do pracy z mikrokontrolerami, na przykład płytkami zgodnymi z Arduino, ESP32, STM32.

Do czego się przyda?

  • Robot balansujący może używać odczytu przechyłu i prędkości obrotowej do stabilizacji położenia.
  • Kontroler gestów wykryje obrót, potrząśnięcie albo zmianę orientacji urządzenia trzymanego w ręce.
  • Rejestrator drgań zapisze przyspieszenia na trzech osiach w prostych testach mechanicznych.
  • Pomiar ruchu w modelu RC, robocie lub platformie mobilnej pomoże ocenić przyspieszenia i skręty.
  • Projekt edukacyjny pokaże, jak działa magistrala I2C, adres urządzenia i odczyt rejestrów czujnika.

Podłączenie i zasilanie

Moduł zasilisz z pinu VCC 3-5V DC oraz GND.  Linie komunikacyjne podłączysz do SDA i SCL magistrali I2C.

Domyślny adres I2C układu to 0x68, gdy pin AD0 jest w stanie niskim. Po ustawieniu AD0 w stanie wysokim adres zmienia się na 0x69, co pozwala użyć dwóch takich układów na jednej magistrali. Pin INT służy do zgłaszania przerwań, a piny XDA i XCL tworzą pomocniczą magistralę I2C dla dodatkowego czujnika.

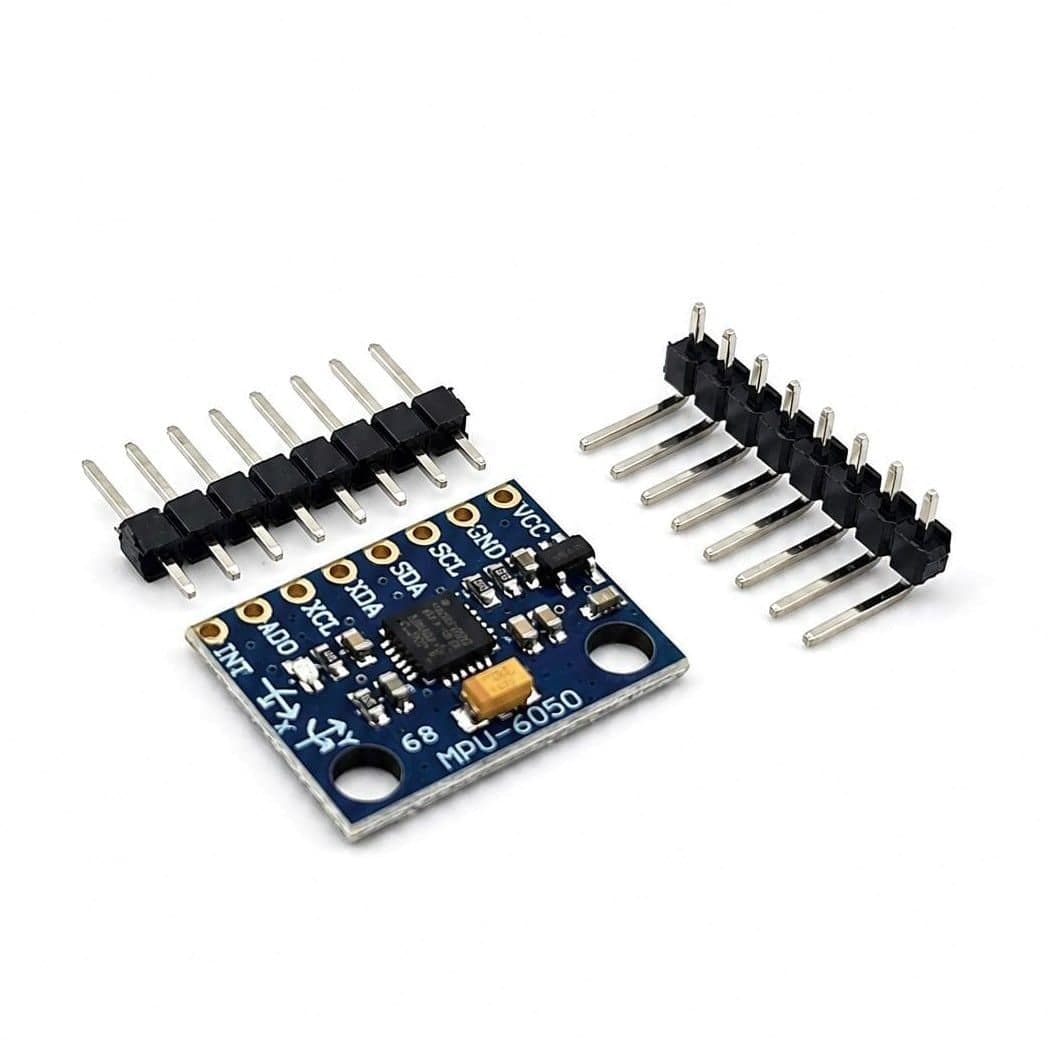
Wyprowadzenia modułu to VCC, GND, SCL, SDA, XDA, XCL, AD0 i INT. W zestawie są listwy goldpin do wlutowania, więc możesz dopasować orientację złącza do płytki stykowej albo przewodów połączeniowych. Raster pinów wynosi 2,54mm.

Jak zacząć?
  1. Wlutuj goldpiny w wybranej orientacji: prosto do płytki stykowej albo kątowo do niskiego profilu montażu.
  2. Podłącz I2C: VCC do zasilania modułu, GND do masy, SDA do SDA, SCL do SCL w mikrokontrolerze.
  3. Sprawdź adres skanerem I2C; typowo zobaczysz 0x68, a po zmianie stanu AD0 0x69.
  4. Uruchom przykład z biblioteką MPU6050 albo Adafruit MPU6050 i odczytaj przyspieszenie oraz prędkość kątową.
  5. Skalibruj czujnik w docelowym położeniu, jeśli projekt wymaga stabilnego kąta lub małego dryftu.
Co jest w zestawie?
  • 1 moduł GY-521 z układem MPU-6050.
  • Listwa goldpin prosta do samodzielnego wlutowania.
  • Listwa goldpin kątowa do samodzielnego wlutowania.